本文永久链接 – https://tonybai.com/2026/09/17/openmind-om1-android-for-robots
大家好,我是Tony Bai。
【导读】
具身智能赛道正在被重新分层——有人做大模型,有人做机器人本体,有人做仿真,却很少有人关注“大脑和身体之间”那层看不见的胶水。硅谷公司OpenMind要做的正是这一层:OM1,一个用Go语言重写、号称要成为“机器人界安卓”的开源AI运行时。它不训练模型,不生产机器人,却试图让同一套AI能力跨越人形机器人、四足机器人、手机App乃至仿真环境自由迁移。
【文章要点】
- OM1不是具身智能模型,而是“AI Agent Runtime + 硬件抽象层(HAL)”,类比对象是Android系统,而不是某个App;
- 核心机制是“自然语言数据总线”(NLDB)——传感器数据被压缩成人类可读的自然语言,在多个LLM之间流转、决策;
- 技术路线上完成了从Python到Go的整体重写,换来更低延迟、更小内存占用、单二进制部署;
- 通过JSON5配置文件加插件化的Input/Action/LLM机制,理论上一套Agent逻辑可以跨人形机器人G1、四足机器人Go2、Gazebo/Isaac Sim仿真环境运行;
- OpenMind已获Pantera Capital领投的2000万美元融资,并在向“机器人App Store”和FABRIC机器间协作协议扩展野心。

具身智能赛道,也要有一次“安卓时刻”?
生成式大模型和Agent浪潮把人们的注意力拉向了虚拟世界——写代码的Agent、订机票的Agent、做研究的Agent。但智能显然不会被关在屏幕里。具身智能被普遍认为是下一个万亿级赛道,而这条赛道正在迅速分化出清晰的产业分工:
- 有人做具身智能大模型(VLA、世界模型、多模态基座);
- 有人做机器人本体(人形、四足、轮式的“身体”);
- 有人做仿真平台(Isaac Sim、Genesis、MuJoCo,负责在虚拟世界里“练技能”);
- 也需要有人做连接层——把上面这些五花八门的大脑和身体粘合起来。
OpenMind要做的正是最后这一层。它给自己的定位是“机器人界的Android”:把机器人平台看成手机,OM1就是跑在这些平台上的操作系统。这个类比出自公司自己的口径,也被TechCrunch等外媒直接采用做了标题。
先纠正一个容易踩的坑:OM1不是“具身智能模型”
很多人第一次听到OM1,会下意识把它和某个具体的机器人控制算法或VLA模型划等号。这是最大的误解。
官方对OM1的定义非常克制:
Modular AI Runtime / AI HAL for Robots(面向机器人的模块化AI运行时/硬件抽象层)
翻译能懂的话就是:OM1本身不生产智能,它负责调度和编排智能。它站在AI模型(LLM、VLM、VLA、Policy)和机器人硬件(ROS2、Zenoh、机器人SDK)之间,把“用什么模型思考”、“用什么身体行动”这两件事解耦开。
这里有一个更关键、也更容易被忽略的事实:给一台裸机器人装上OM1,它不会突然学会走路。
OM1假设机器人下层已经存在一套成熟的硬件抽象层(HAL)——运动轨迹执行、电池与温控管理、IMU/LIDAR/磁力计标定,这些传统机器人工程的活儿,OM1完全不碰。如果你的机器人没有这样的HAL,官方文档明确写道,你仍然需要通过强化学习、仿真训练、自定义VLA等传统机器人学手段先把它做出来。
换句话说:OM1不是机器人控制器的替代品,而是在已有控制基础设施之上,再叠加一层多模态AI智能。
把具身智能拆成五层,OM1到底站在哪一层
理解OM1定位最有效的方式,是把“具身智能”这个笼统的词拆成一个技术栈:
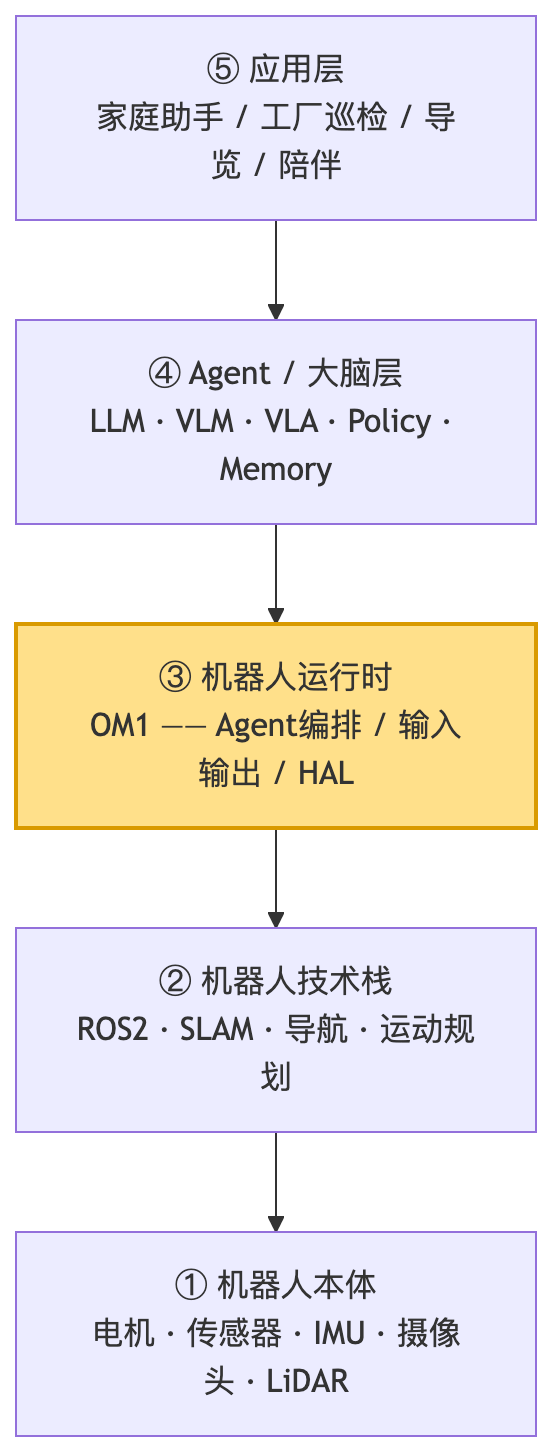
OM1稳稳地站在第③层:向上对接LLM/VLM/VLA/Policy这些“思考能力”,向下对接ROS2/Zenoh/DDS/机器人SDK这些“执行能力”。
这也解释了它和另一个常被并列讨论的项目——LeRobot——之间的关系。两者不是竞争关系,而是分工关系:
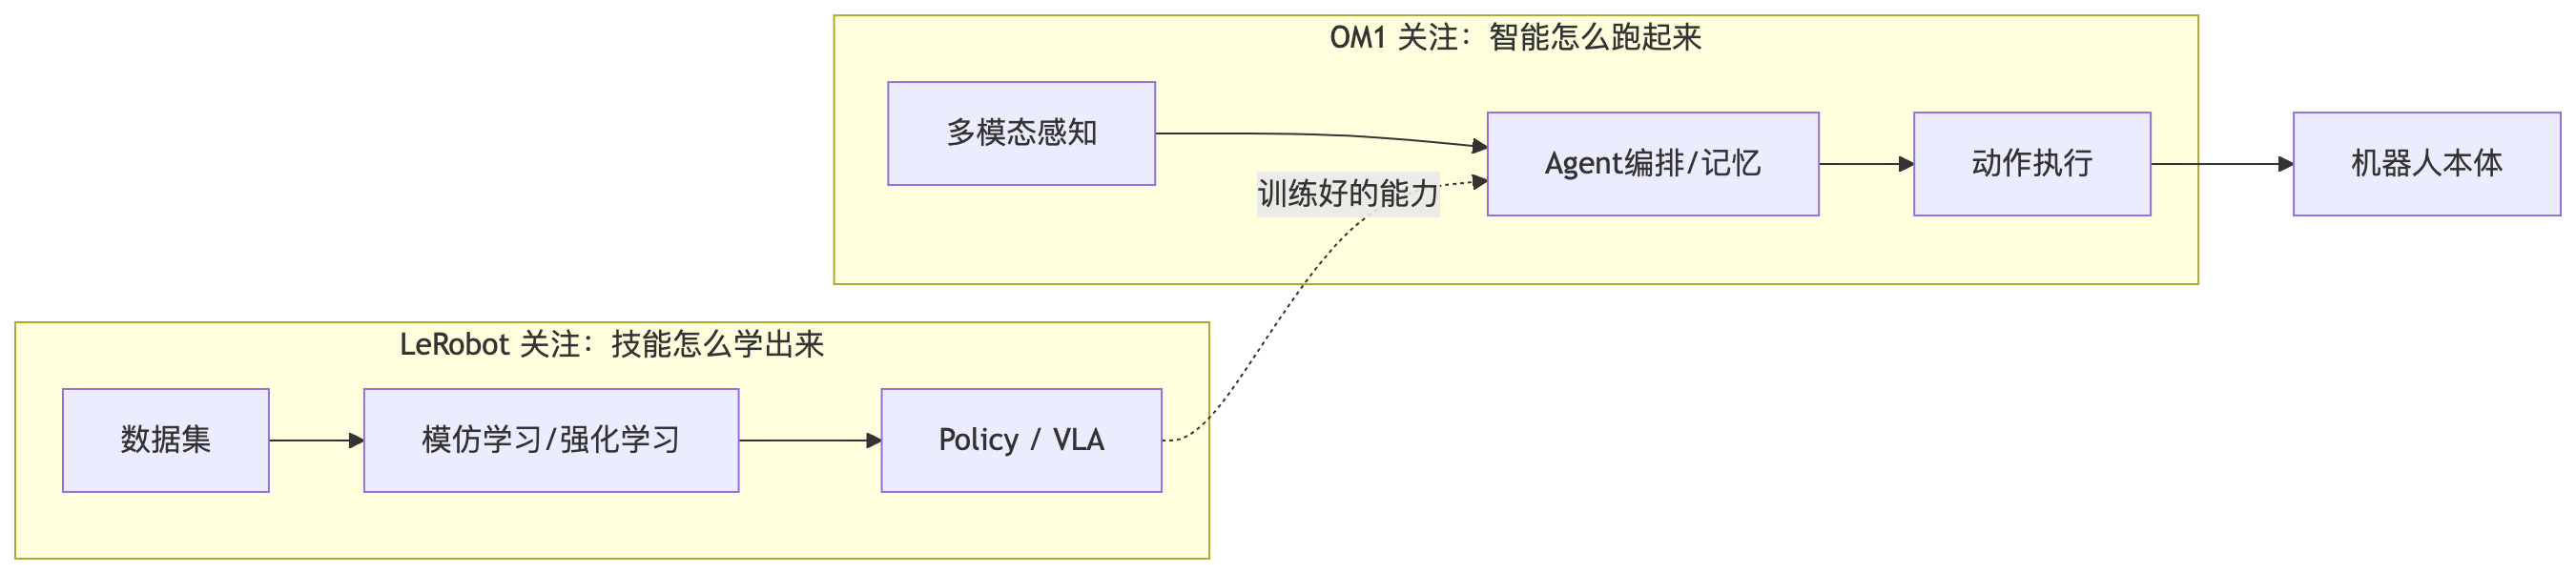
LeRobot教机器人“怎么学会一项技能”,OM1负责“怎么把已经具备的智能能力,稳定地运行在任意一台机器人上”。同理,OM1也不打算取代ROS2——它明确支持ROS2、Zenoh、CycloneDDS等多种中间件(官方目前更推荐轻量的Zenoh),机器人层面的通信基建仍然交给这些成熟方案。
“机器人安卓”这个类比,为什么这次相对贴切
先看今天Android解决的问题:
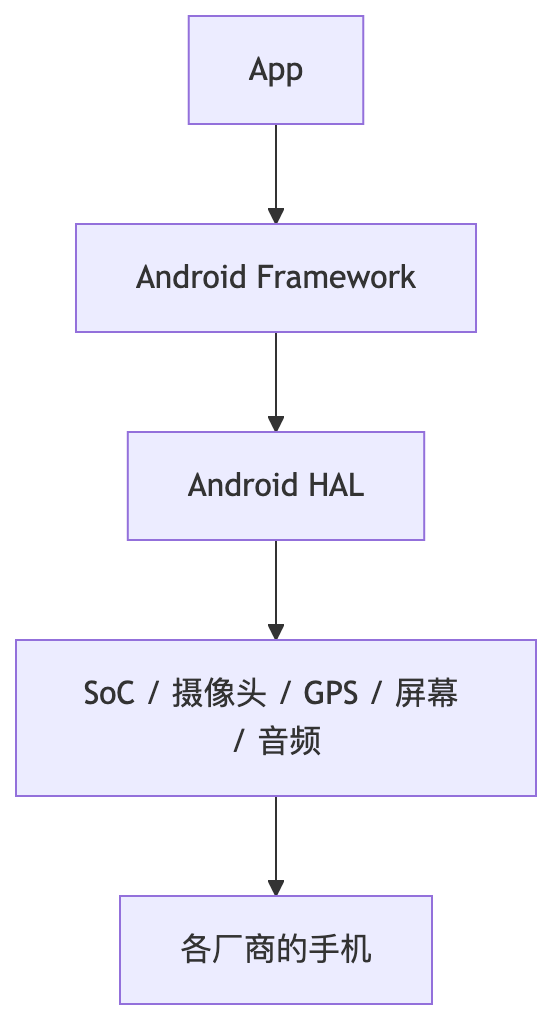
开发者写一个App,不需要关心它最终跑在三星还是小米的手机上——Android Framework和HAL替他们屏蔽了硬件差异。
OM1想复制的正是这套逻辑:
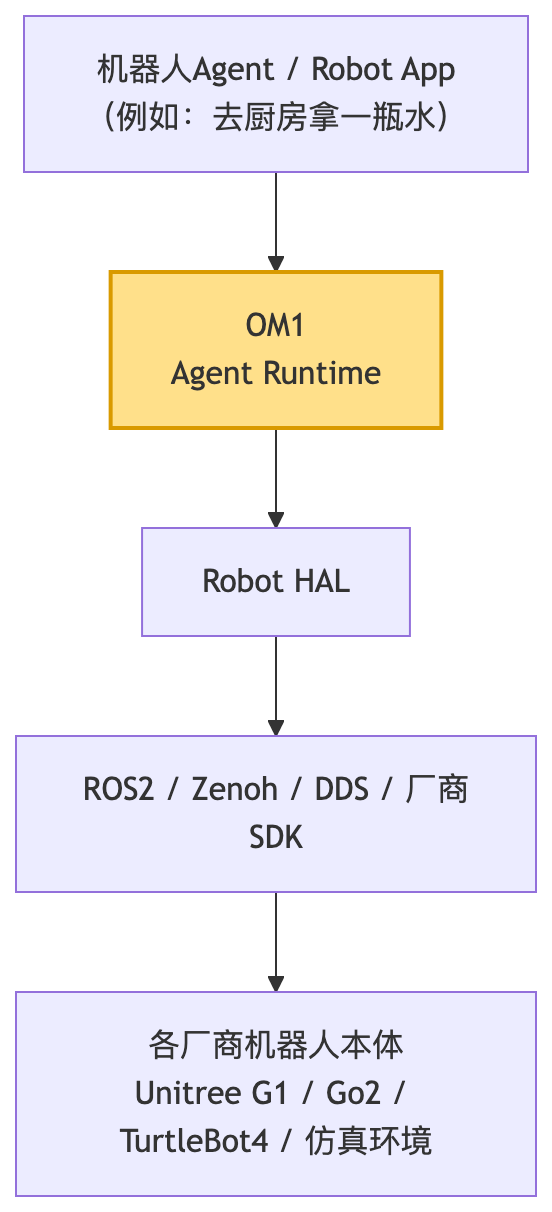
开发者理论上只需要写“去厨房”、“捡起红色的苹果”这样的高层指令,至于这句话最终要转译成Unitree Go2的cmd_vel速度指令,还是Isaac Sim里的虚拟关节角度,交给OM1下层的硬件插件去处理。这正是官方反复强调的hardware agnostic(硬件无关)——README里把人形机器人、四足机器人、TurtleBot教育机器人、Gazebo、Isaac Sim并列在同一张能力清单里,本身就是这个逻辑的体现。
这个类比之所以在人形机器人领域格外有市场,是因为行业正遭遇一个典型的“硬件趋同、软件破碎”困境:Unitree G1、H1,还有UBTech、Figure等各家机器人的SDK、通信协议、传感器数据格式彼此互不兼容。
如果每一家机器人都自建一套AI软件栈,AI能力就永远无法规模化复用。OpenMind创始人、斯坦福教授Jan Liphardt在接受TechCrunch采访时表达的核心逻辑正是:人形机器人正在从“重复执行固定任务”走向“需要理解人类意图的家庭/社会场景”,而这需要一套更像操作系统、而不是更像固件的软件层。
核心设计:让传感器和大模型“说同一种语言”
如果说“硬件无关”是OM1对外的定位,那么它内部真正有技术含量的设计,是一条叫做自然语言数据总线(Natural Language Data Bus,NLDB)的机制。
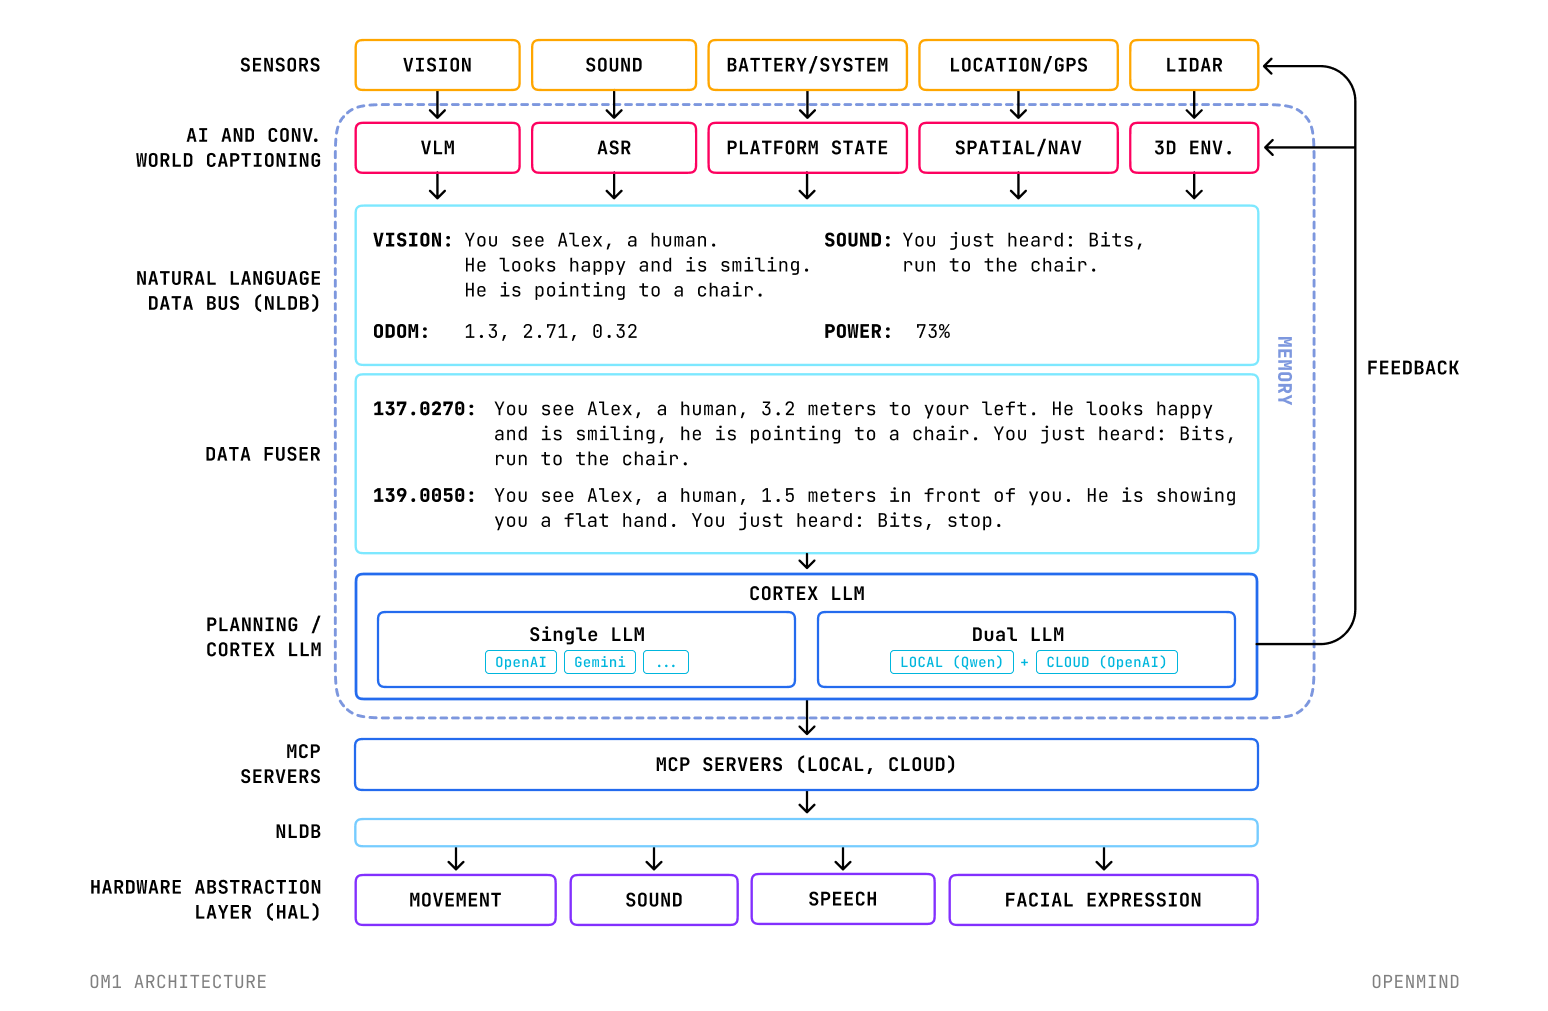
OM1的思路很反直觉:它不用向量、张量这类机器友好的中间表示做模块间通信,而是直接用自然语言。摄像头看到了什么、麦克风听到了什么、机器人电量还剩多少——所有这些原本是结构化数字信号的东西,先经过一层“AI压缩/captioning”,转成一句人话,再喂给决策层的LLM。
官方文档给出的示例消息大致是这种形态(内容为示意,非原文摘录):视觉输入被描述成“看到一个人,正微笑着指向椅子”;声音输入被转写成具体的语音指令文本;里程计和电量则以简短的数值形式一并附上。这些片段汇总进一个叫做State Fuser的模块,被压缩成一段完整的情境描述,作为决策层的输入。
这套设计的合理性,OpenMind团队在其技术论文《A Paragraph is All It Takes: Rich Robot Behaviors from Interacting, Trusted LLMs》里做了论证:最基础的系统由四个LLM通过自然语言总线通信,即使数据融合周期只有1Hz,中枢数据总线的信息速率被压缩到接近人脑处理自然语言的水平(约40 bits/s),依然能在多种任务上跑出不错的机器人行为。用自然语言做总线还带来一个额外好处——人类可以直接读懂机器人的“内心独白”,这在调试和安全审计上价值不小。
在决策层,OM1的典型部署会同时挂载三个及以上的LLM,各自分工不同:
| 角色 | 部署位置 | 职责 | 典型响应时延 |
|---|---|---|---|
| Fast Action LLM | 本地或云端小模型 | 处理紧急、时间敏感的动作 | 约300毫秒 |
| Cognition/Core LLM | 云端大模型 | 复杂推理、长期规划 | 约2秒 |
| Mentor/Coach LLM | 云端模型 | 以“第三方视角”复盘人机交互质量,每30秒生成一次点评反馈给Core LLM | 秒级到分钟级 |
这些LLM共同受一套用自然语言写成的“系统宪法”约束——配置文件里的system_governance字段。比较有意思的是,OpenMind还支持把这类行为准则写入以太坊等公开、不可篡改的账本,用去中心化账本的透明性和可追溯性,为机器人行为约束提供额外的信任层。
架构全景:从传感器到动作的一条流水线
把上面几个模块串起来,就是官方文档给出的完整数据流:
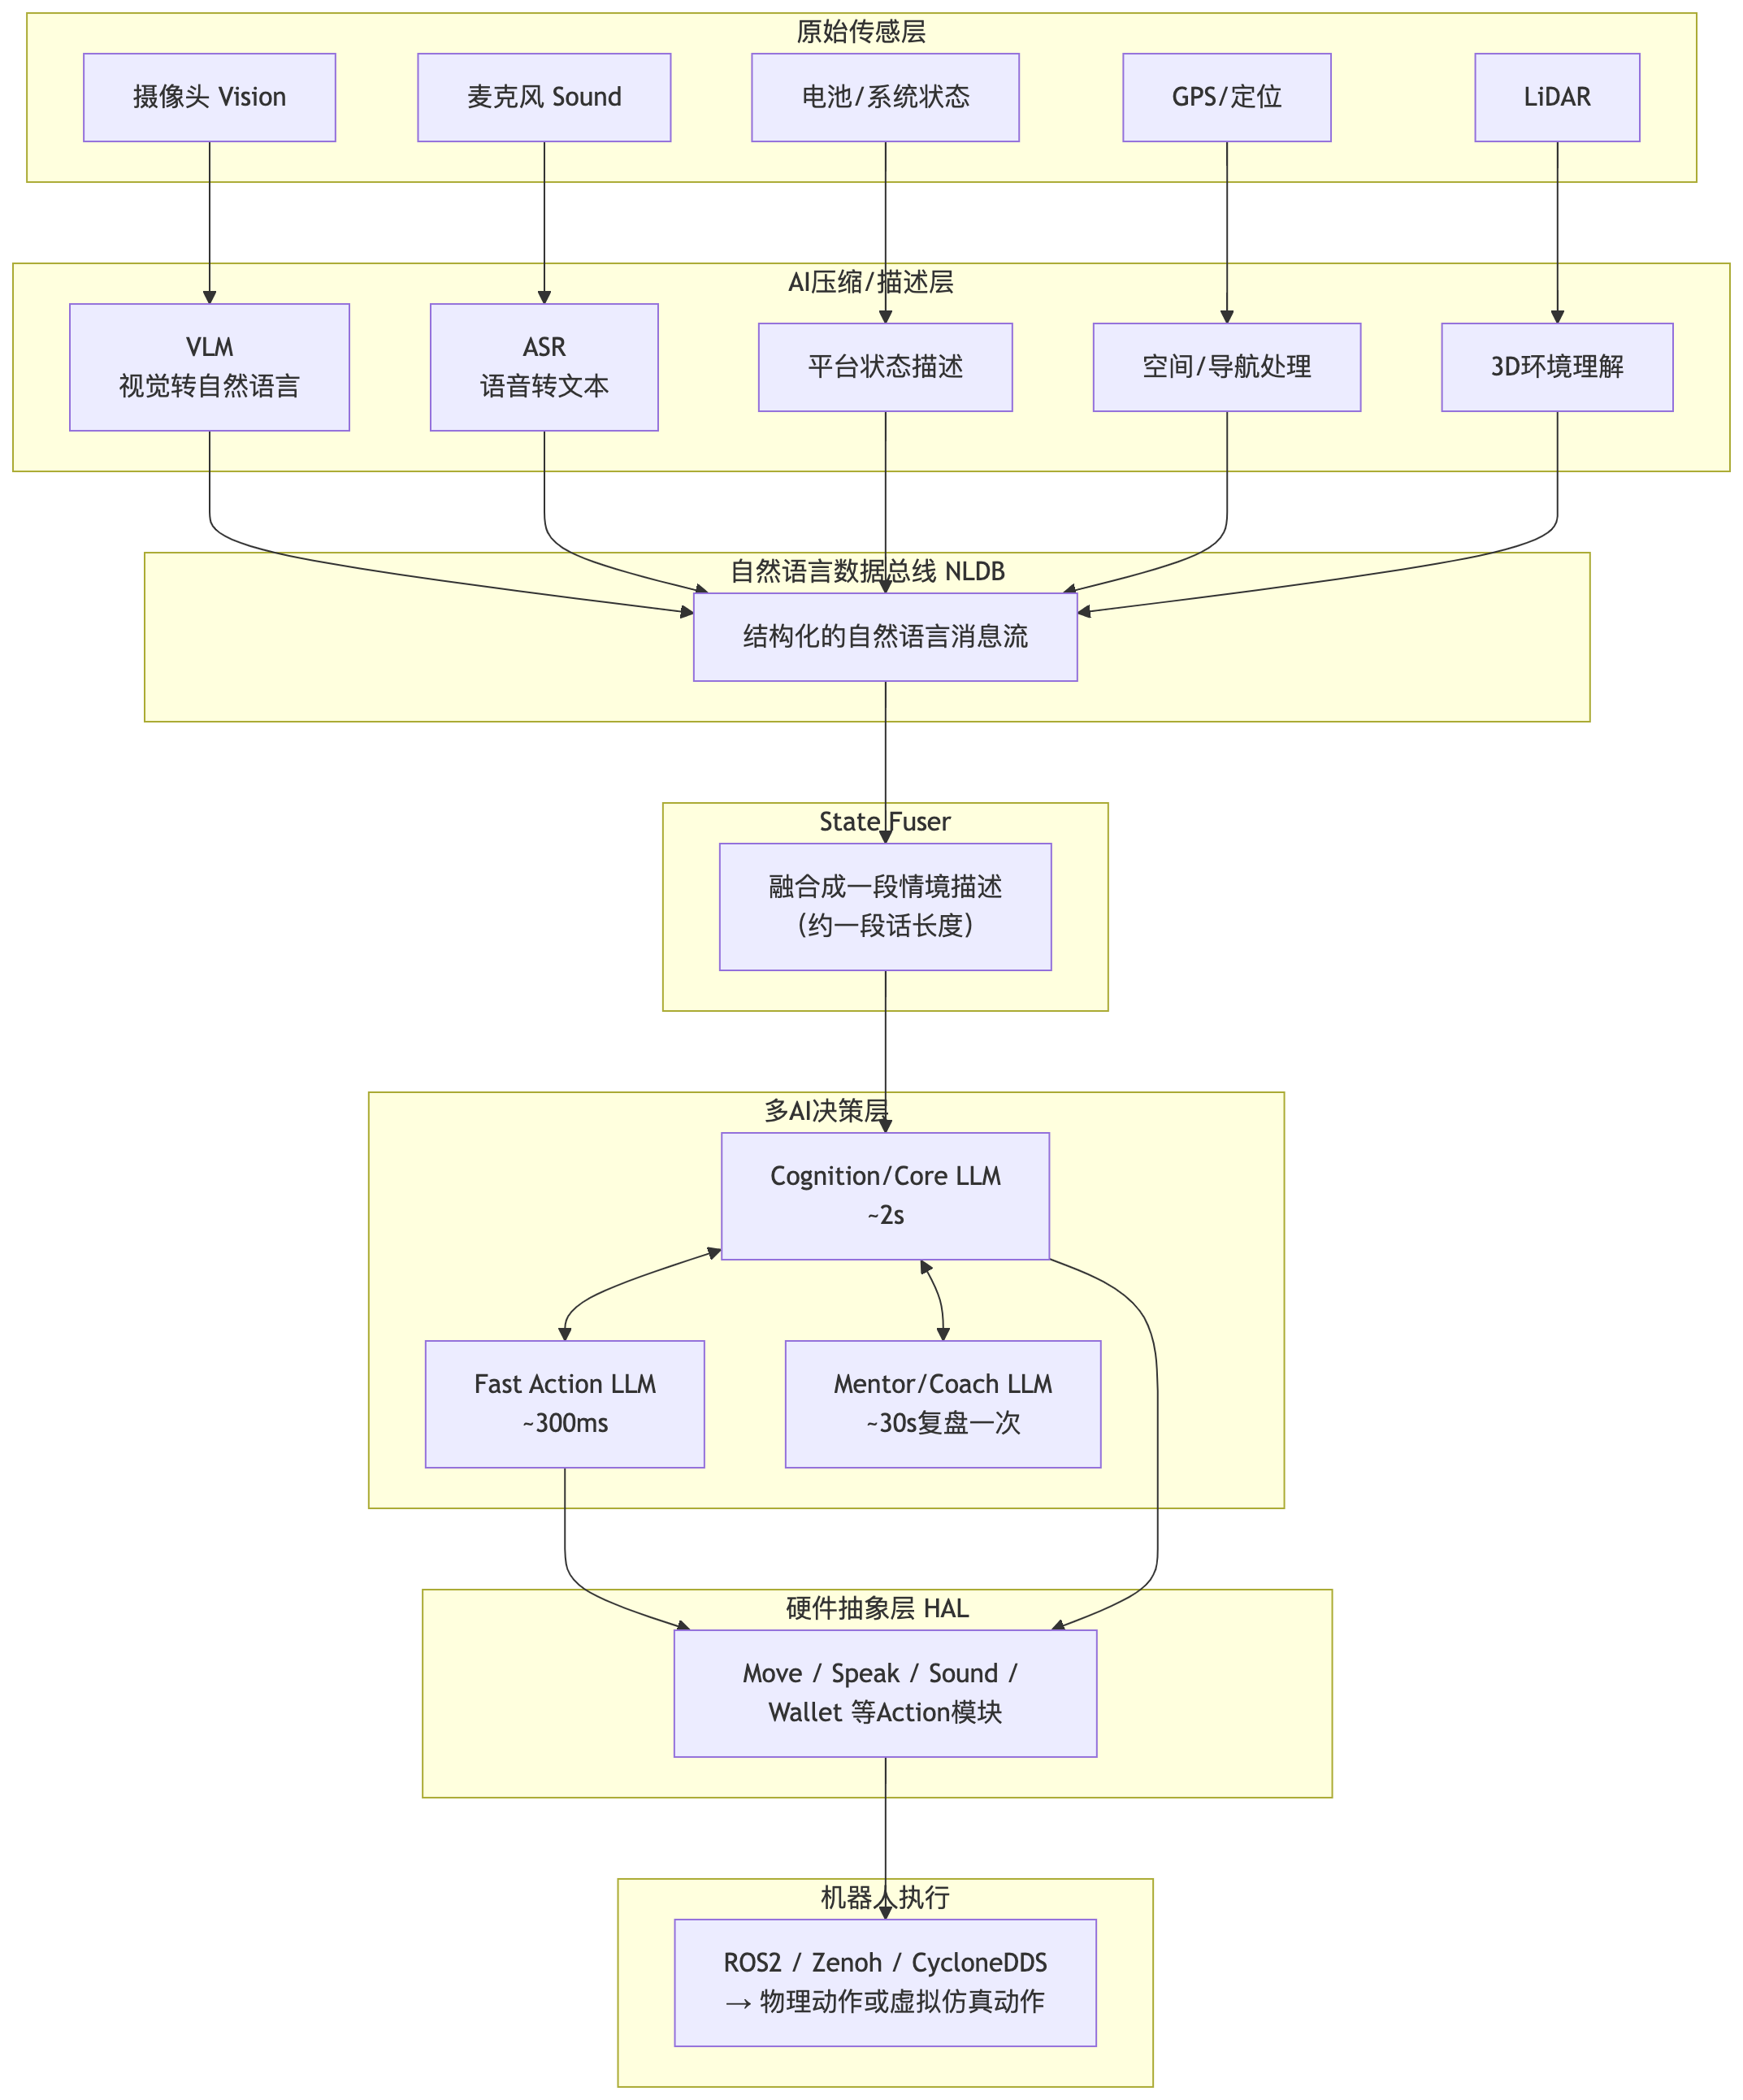
值得一提的是HAL这一层的职责边界——它负责把“轻轻捡起红苹果”这样的高层意图,翻译成具体的机械臂舵机指令序列,很多时候这层代码是既有的ROS2功能,或者被Docker化后通过DDS/websocket和OM1对话,OM1并不越权替代它。
为什么放弃Python,用Go重写整个运行时
这是这次调研中最值得工程师关注的一个细节:OM1最初是纯Python实现,但目前官方新开发已经全面转向Go,Python版本被标记为deprecated(不再维护)。
官方给出的重写动机很直接:
- 更低延迟:机器人决策链路里,每一环节的延迟都会累加成人机交互的“迟钝感”;
- 更高效的并发:多路传感器输入、多个LLM调用需要并行处理;
- 更小的内存占用:面向Jetson系列这类边缘计算设备,Python运行时的内存开销是明显负担;
- 更简单的部署:Go可以编译成单一二进制文件(连Zenoh的C库都一并打包),不再需要在机器人上维护一整套Python虚拟环境。
这个选择本身也印证了OM1的定位——它不是一个追求算法灵活性、需要频繁调参调模型结构的训练框架(那种场景Python生态无可替代),而是一个要长期稳定运行在机器人边缘设备上的系统级运行时,这正是Go语言的舒适区。
类比一下就更清楚:Android选择Java/Kotlin,是因为手机App开发需要面向海量第三方开发者的生态友好性;而OM1选择Go,是因为机器人运行时更看重系统稳定性、并发效率和边缘部署的资源可控性——两者面对的工程约束并不相同,这也是“安卓类比”不能照搬到底的地方之一。
从项目结构也能看出这是一次相当彻底的系统级重写:
OM1/
├── cmd/                主入口
├── config/             JSON5配置文件
├── internal/
│   ├── runtime/        核心运行时管理
│   ├── fuser/          输入融合逻辑
│   ├── llm/            LLM集成
│   ├── mcp/            MCP客户端与编排
│   ├── zenoh/          Zenoh通信(CDR编解码、会话管理)
│   └── ...
└── plugins/
    ├── inputs/         ASR、VLM、人脸检测等输入插件
    ├── actions/        speak、emotion、navigation、unitree等动作插件
    └── llm/             OpenAI、Gemini、DeepSeek、Ollama等LLM插件
整个系统由一个以hertz字段设定的固定频率主循环驱动:每一拍都去抓取各路输入的最新数据,融合成一段文字,发给一个或多个LLM,再把LLM的响应转译成真实动作。
需要指出的是,这个主循环的频率通常在1Hz量级,负责的是机器人的“注意力和工作记忆”节奏;而真正的物理稳定控制——比如四足机器人的步态维持——仍然由50到500Hz的独立控制回路在底层硬件上运行,两者互不冲突。
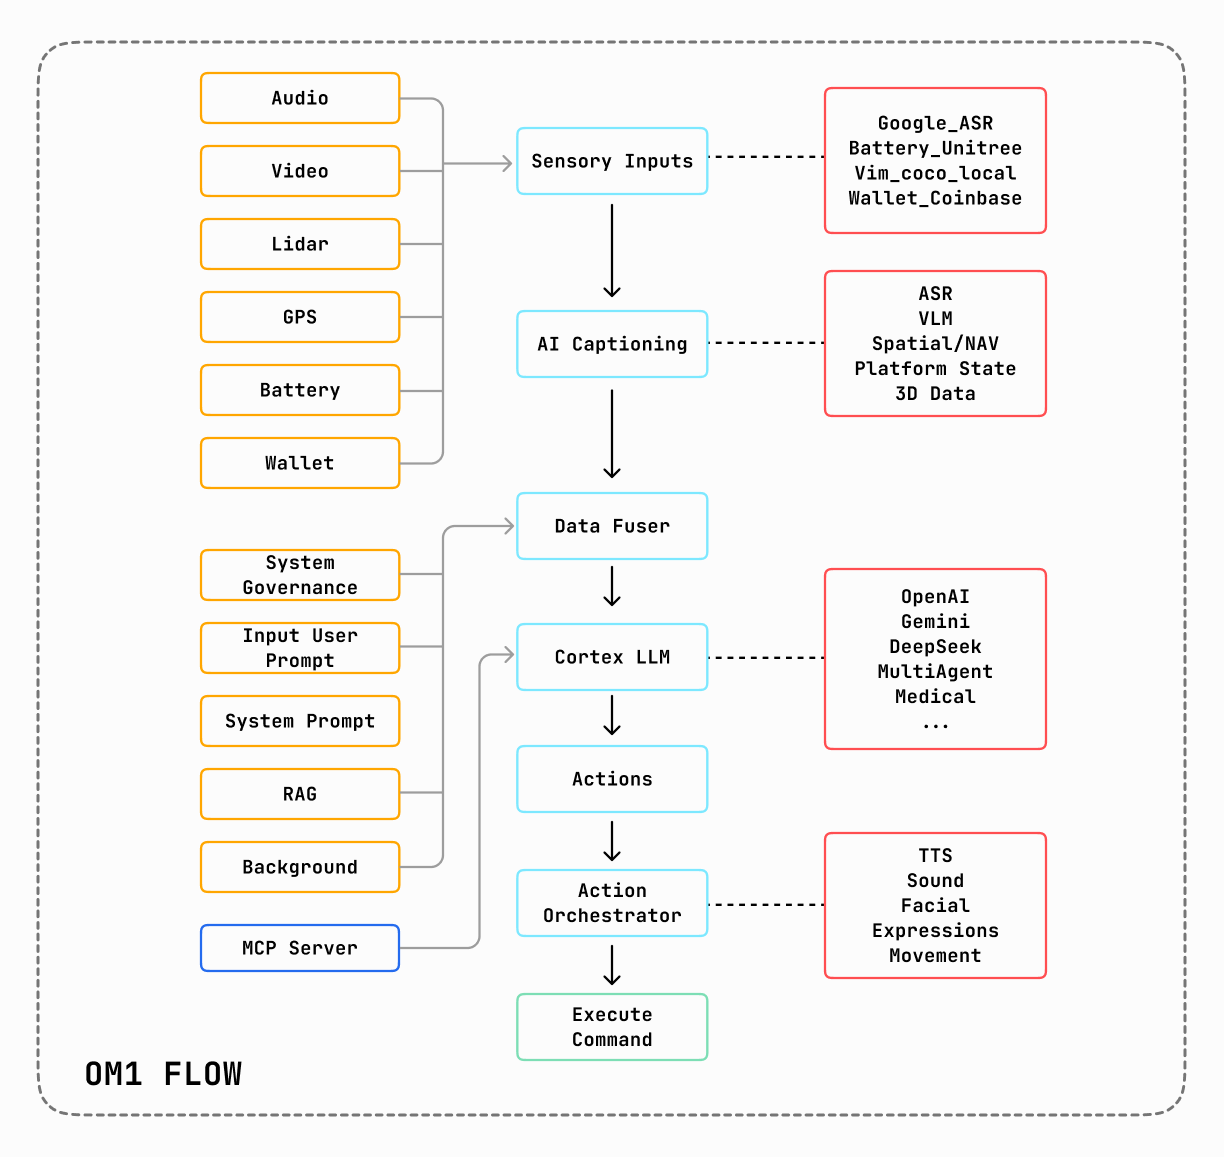
模块化配置:一个JSON5文件定义一台机器人的“性格”
OM1把Agent的所有行为——用什么LLM、接入哪些传感器、拥有哪些动作能力、系统提示词是什么——都收敛进一份JSON5配置文件。这也是它“跨机器人复用”承诺能够落地的关键:换一台机器人,理论上只需要换配置文件里的Action插件,Agent的思考逻辑可以原样保留。
配置支持“单模式”和“多模式”两种写法。多模式配置尤其有意思,它允许一个Agent拥有多套“人格状态”,并通过关键词触发在状态之间切换,本质上是一台简化的状态机:
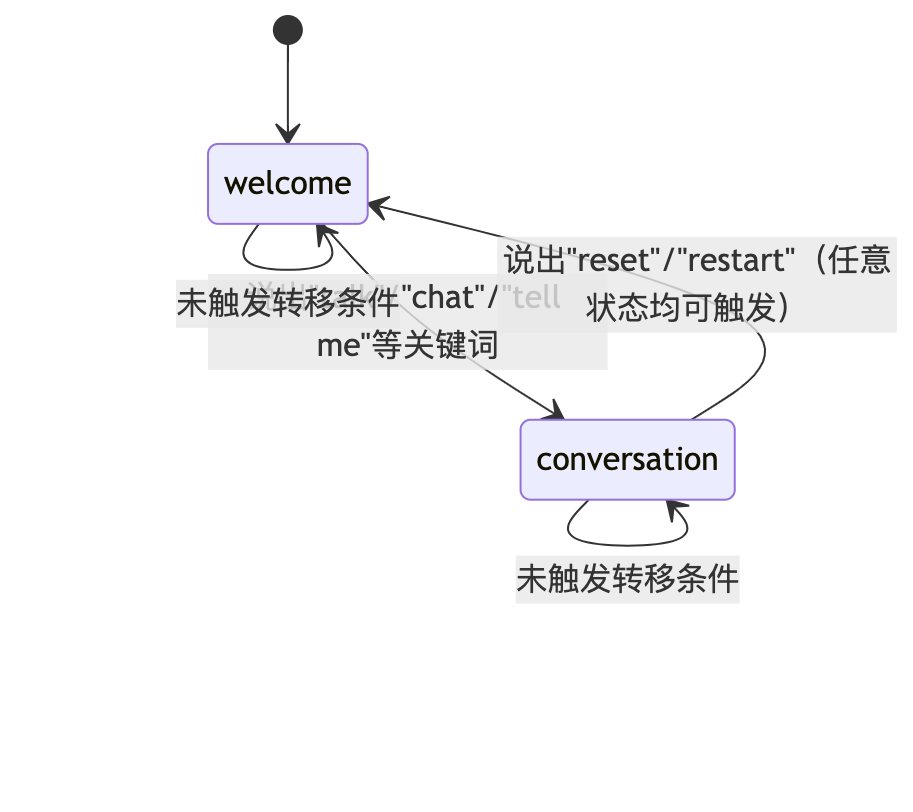
一份精简后的配置大致长这样(字段经简化,仅作示意):
{
  version: "v1.1.0",
  default_mode: "welcome",
  cortex_llm: {
    type: "OpenAILLM",
    config: { agent_name: "Bits", history_length: 10 },
  },
  modes: {
    welcome: {
      system_prompt_base: "你是Bits,一只友好的机器狗,正在第一次见到用户……",
      agent_inputs: [{ type: "VLMGemini" }, { type: "GoogleASRInput" }],
      agent_actions: [{ name: "speak", connector: "elevenlabs_tts" }],
    },
    conversation: {
      system_prompt_base: "你在对话模式,专注于有意义的交流……",
      agent_inputs: [{ type: "GoogleASRInput" }, { type: "VLMGemini" }],
      agent_actions: [{ name: "speak", connector: "elevenlabs_tts" }],
    },
  },
  transition_rules: [
    {
      from_mode: "welcome",
      to_mode: "conversation",
      trigger_keywords: ["talk", "chat", "tell me"],
    },
  ],
}
输入端(agent_inputs)、决策端(cortex_llm)、动作端(agent_actions)都是可插拔的注册机制——新增一种传感器、接入一个新的LLM厂商、或者对接一款新机器人的动作接口,本质上都是写一个新插件、注册进对应的目录即可,不需要改动核心运行时代码。这也是“模块化”这个词在OM1语境里的真实含义。
动手实践:不用买机器人,先在仿真里跑一只“数字机器狗”
具身智能最大的门槛之一是硬件成本。好消息是,OM1把仿真环境当作一等公民支持——不过需要先纠正一个常见的期待:OM1目前官方明确支持的仿真器是Gazebo和Isaac Sim,并没有原生的MuJoCo集成(MuJoCo更多被用在偏底层的强化学习训练场景,和OM1这种偏上层认知决策的定位不完全重叠)。因此下面的实操示例以官方文档给出的Gazebo+Unitree Go2四足机器人仿真为例。
整体思路是:Gazebo负责物理仿真和视觉渲染,ROS2+Zenoh桥负责把仿真里的机器人状态和OM1连接起来,OM1本身完全不知道自己控制的是真实机器人还是仿真机器人——这正是“硬件抽象”设计发挥作用的地方。
环境准备(Ubuntu 22.04):
# 1. 安装ROS2 Humble及构建工具
sudo apt install ros-dev-tools
sudo apt install ros-humble-rmw-cyclonedds-cpp
sudo apt install ros-humble-rosidl-generator-dds-idl
source /opt/ros/humble/setup.bash

# 2. 安装uv(Python包管理器,仿真侧工具链使用)
curl -LsSf https://astral.sh/uv/install.sh | sh
拉取仿真工程并编译:
git clone https://github.com/OpenMind/OM1-sim.git
cd OM1-sim
sudo rosdep init      # 若本机首次使用rosdep,只需执行一次
rosdep update
rosdep install --from-paths . --ignore-src -r -y
colcon build

uv venv --python 3.10
source .venv/bin/activate
uv pip install .
启动Gazebo仿真环境:
source install/setup.bash
ros2 launch go2_gazebo_sim go2_launch.py
此时Gazebo和RViZ窗口会同时弹出,画面里是一只虚拟的Unitree Go2。
打通Zenoh桥(让OM1能“看见”仿真世界):
zenoh-bridge-ros2dds -c ./zenoh/zenoh_bridge_config.json5
配置API Key并启动OM1本体:
export OM_API_KEY="<你的API Key>"    # 从OpenMind Portal获取
CONFIG=unitree_go2_autonomy USE_SIM=true make dev
跑起来之后,你可以打开新终端用键盘遥控虚拟机器狗,验证整条链路是否打通:
ros2 run teleop_twist_keyboard teleop_twist_keyboard
# i 前进  , 后退  j 左转  l 右转  k 停止
如果一切正常,你会看到:终端里持续打印OM1融合后的状态描述(类似“你看到一名用户,距离3米……”这样的自然语言日志)、LLM的决策输出,以及Gazebo里虚拟Go2随之做出的动作响应。这条链路完整验证了本文第六节那张架构图——从仿真传感器数据,到自然语言总线,到LLM决策,再到动作执行,全部跑通,且全程不需要一台真实机器人。
小贴士:如果你有NVIDIA GPU,也可以换成物理更精确的Isaac Sim路线,官方同样给出了Go2和G1两款机型的仿真支持,配置方式与上面大同小异,只是仿真侧换成了
docs.openmind.com/simulators/isaac-sim.md里的流程。
生态与野心:从Robot OS,到Robot App Store,再到FABRIC
如果只把OM1理解成“给机器人接大模型的工具”,会低估OpenMind真正想做的事。把最近一两年的动作连起来看,它的路线图正在从“机器人操作系统”向更大的目标扩张:
第一步,是把自己做成事实标准的Runtime。OpenMind由斯坦福教授Jan Liphardt于2024年创立,2025年8月由Pantera Capital领投获得2000万美元融资,官方GitHub仓库目前有约2.9千星标、近千次Fork,社交媒体上曾出现三天内超过18万人报名等候名单的传播效应,短期内确实做到了在开发者圈层里“出圈”。
第二步,是往“机器人App Store”方向推进。据相关报道,OpenMind正尝试把机器人的行为、模型和任务逻辑打包成可以像手机App一样被安装、分发、更新的单元——如果这个方向走通,开发者未来面对的将不再是“开发一整台机器人”,而是“开发一个可以安装到任意兼容机器人上的技能包”。
第三步,是叠加一层叫FABRIC的协作协议。如果说OM1解决的是“一台机器人内部怎么调度AI”,FABRIC瞄准的则是“机器人之间怎么互相通信、协作、共享能力和身份验证”——这一层如果做成,OM1和FABRIC合起来就不只是单机的操作系统,而更接近一套面向多机协作的Physical AI基础设施。
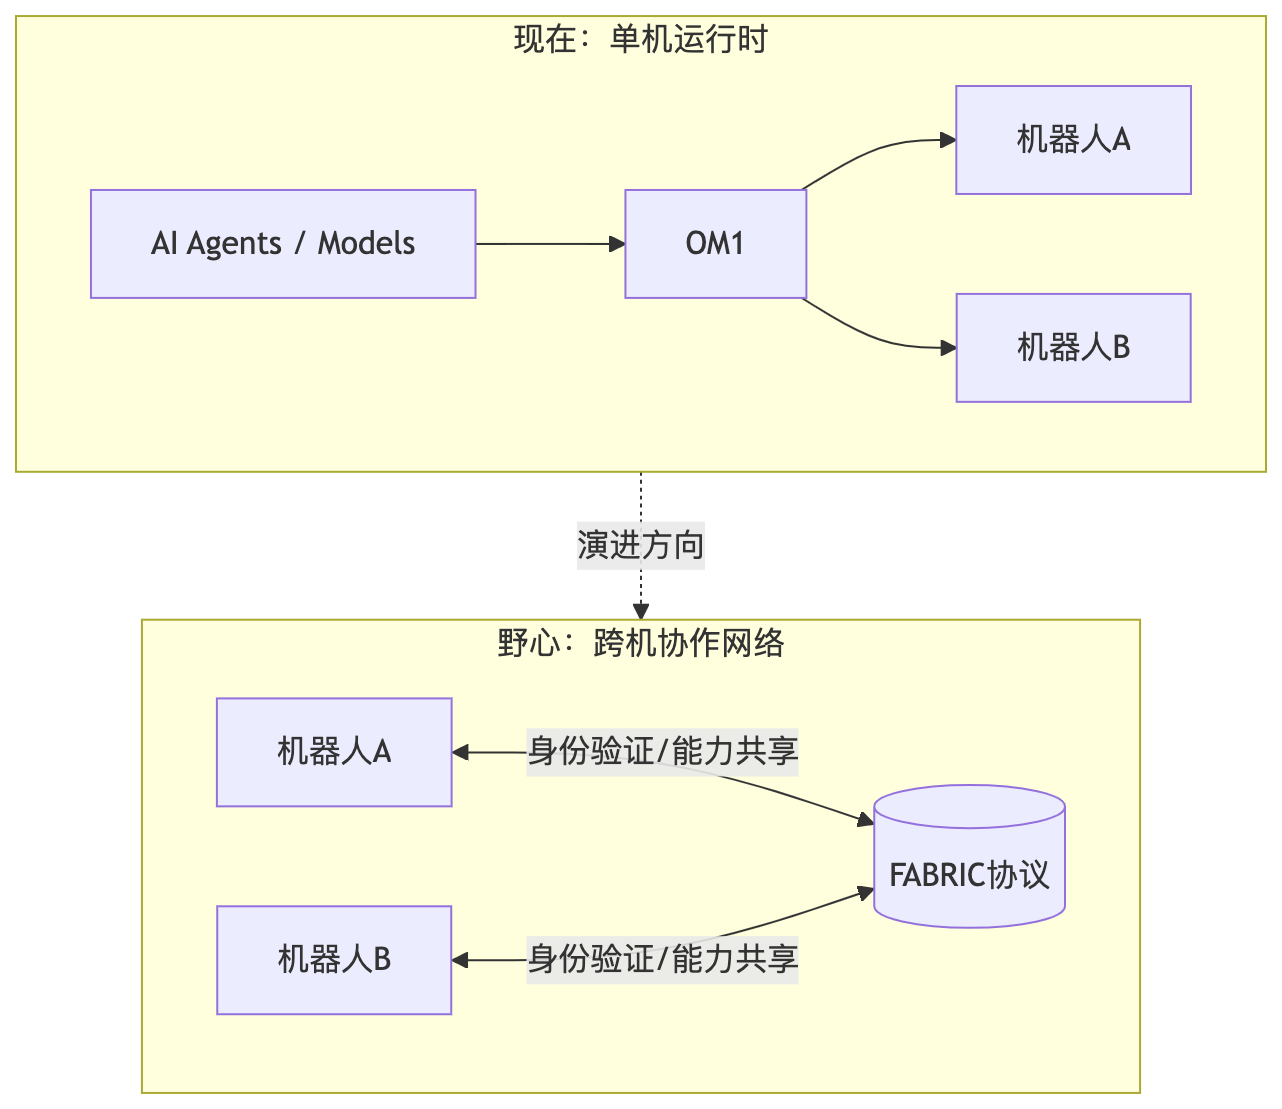
这条演进路径,也让“安卓”这个类比开始显得不够用了——Android解决的是“一部手机怎么跑App”,而OpenMind真正想解决的问题更接近:“如果未来世界上有一百种人形机器人、一千种服务机器人,同一个AI Agent能不能像今天的手机App一样,一次开发、到处运行、彼此协作?”
写在最后:这个类比的边界在哪里
把OM1叫做“机器人安卓”是一个足够抓人眼球、也基本站得住脚的类比——模块化架构、硬件无关、开源生态、平台化野心,这些特征确实和Android的成功路径高度相似。
但至少有两点值得保留判断:
第一,Android面对的硬件差异,本质上是同一物理形态(手持屏幕设备)下的参数差异;而机器人之间的差异要深刻得多——四足和人形的自由度、传感器配置、运动学模型完全是两个物种,HAL这一层能屏蔽到什么程度,仍然要看实际工程落地情况,而不只是架构图上的一层方框。
第二,OM1还嵌入了不少Android所没有的独特设计,比如把系统宪法写入区块链、以及FABRIC这种去中心化机器间协作协议,这些选择背后有着相当鲜明的Web3基因,是否会成为主流机器人软件栈的标配,目前还是一个开放问题。
不过无论这场“安卓时刻”最终会不会真的到来,OM1本身提供的这套“自然语言数据总线+多LLM协同决策+模块化HAL”的设计范式,已经是当下理解“具身智能软件工程该怎么落地”的一个很好的样本——尤其是对习惯了从软件系统视角切入的工程师来说,比起直接一头扎进某个VLA模型的训练细节,从OM1这样一个运行时项目入手,可能是一条更平滑的入门路径。
参考资料
- OpenMind/OM1 GitHub仓库:https://github.com/OpenMind/OM1
- OM1官方文档:https://docs.openmind.com/
- 技术论文《A Paragraph is All It Takes: Rich Robot Behaviors from Interacting, Trusted LLMs》:https://arxiv.org/abs/2412.18588
- TechCrunch报道:“OpenMind wants to be the Android operating system of humanoid robots”
- Pantera Capital投资博客:“Investing in OpenMind”
还在为写 Agent 框架频频死循环、上下文爆炸而束手无策?我的新专栏 《从0 开始构建 Agent Harness》 将带你:
- 抛弃臃肿框架,回归“驾驭工程 (Harness Engineering)”的第一性原理
- 用 Go 语言手写 ReAct 循环、并发拦截与上下文压缩引擎等,复刻极简OpenClaw
- 构建坚不可摧的 Safety Middleware 与飞书人工审批防线
- 在底层实现 Token 成本审计、链路追踪与自动化跑分评估
- 从“调包侠”进化为掌控大模型边界的“AI 操作系统架构师”
扫描下方二维码,开启从 0 开始构建Agent Harness 的实战之旅。
你的Go技能,是否也卡在了“熟练”到“精通”的瓶颈期?
- 想写出更地道、更健壮的Go代码,却总在细节上踩坑?
- 渴望提升软件设计能力,驾驭复杂Go项目却缺乏章法?
- 想打造生产级的Go服务,却在工程化实践中屡屡受挫?
继《Go语言第一课》后,我的《Go语言进阶课》终于在极客时间与大家见面了!
我的全新极客时间专栏 《Tony Bai·Go语言进阶课》就是为这样的你量身打造!30+讲硬核内容,带你夯实语法认知,提升设计思维,锻造工程实践能力,更有实战项目串讲。
目标只有一个:助你完成从“Go熟练工”到“Go专家”的蜕变! 现在就加入,让你的Go技能再上一个新台阶!
商务合作方式:撰稿、出书、培训、在线课程、合伙创业、咨询、广告合作。如有需求,请扫描下方公众号二维码,与我私信联系。